sobota 8. března 2014

Člunkový srážkoměr

Tak po menší pauze si připojíme k raspberry další periferii. Jelikož nám v meteo datech chybí srážkoměr, jednoduše ho připojíme.

Využijeme k tomu opět osvědčený čítač PCF8583. K Raspymu můžeme připojit maximálně dva čítače. Pokud přivedem na nohu č. 3 GND nebo VCC měníme I2C adresu z 050 na 051

Takhle vypadá check i2c sběrnice pokud jsou připojeny oba čítače.

root@raspberrypi:~# i2cdetect 1
WARNING! This program can confuse your I2C bus, cause data loss and worse!
I will probe file /dev/i2c-1.
I will probe address range 0x03-0x77.
Continue? [Y/n] y
     0  1  2  3  4  5  6  7  8  9  a  b  c  d  e  f
00:          -- -- -- -- -- -- -- -- -- -- -- -- --
10: -- -- -- -- -- -- -- -- -- -- -- -- -- -- -- --
20: -- -- -- -- -- -- -- -- -- -- -- -- -- -- -- --
30: -- -- -- -- -- -- -- -- -- -- -- -- -- -- -- --
40: -- -- -- -- -- -- -- -- -- -- -- -- -- -- -- --
50: 50 51 -- -- -- -- -- -- -- -- -- -- -- -- -- --
60: -- -- -- -- -- -- -- -- -- -- -- -- -- -- -- --
70: -- -- -- -- -- -- -- --

Vidíme oba čítače na adrese 50 a 51. Padesátku využívá intenzimetr a my použijeme 51.
Tady je schéma zapojení.

 Optický oddělovač použijeme z důvodu delšího vedení (na střechu) aby nám případně nějaká indukce neodpálila čítač i s raspym.  Jinak je zapojení velice jednoduché.


Teď si ukážeme jak zobrazit data z čítače.


#!/usr/bin/python
# -*- encoding: utf-8 -*-

import smbus
import time


bus = smbus.SMBus(1)    # novejsi verze Raspberry Pi (512MB)


# status registr obvodu pcf8583 nastavit na "EVENT COUNTER"
bus.write_byte_data(0x51,0x00,0x20)

while True:
  # nulovani registru s nacitanymi impulzy v obvodu PCF8583
  bus.write_byte_data(0x51,0x01,0x00) # vynulovat LSB
  bus.write_byte_data(0x51,0x02,0x00) # vynulovat prostredni bajt
  bus.write_byte_data(0x51,0x03,0x00) # vynulovat MSB

  time.sleep(60)  # pockat jednu minutu, behem ktere si bude citac sam pocitat impulzy


  # zjisteni poctu impulzu v citaci a prevod do desitkove soustavy
  counter =  bus.read_i2c_block_data(0x51,0x00)
  rad1 = (counter[1] & 0x0F)             # rad jednotek
  rad10 = (counter[1] & 0xF0) >> 4       # rad desitek
  rad100 = (counter[2] & 0x0F)           # rad stovek
  rad1000 = (counter[2] & 0xF0) >> 4     # rad tisicu
  rad10000 = (counter[3] & 0x0F)         # rad desetitisicu
  rad100000 = (counter[3] & 0xF0) >> 4   # rad stotisicu

    count = (rad100000 * 100000) + (rad10000 * 10000) + (rad1000 * 1000) + (rad100 * 100) + (rad10 * 10) + rad1
  print "Pocet impulzu v pocitadle = " , count

  cas = time.strftime("%H:%M ", time.localtime())
  soubor_RAM = file("/cesta/dest.txt",'w')   # k souboru v pameti se budou porad pridavat dalsi radky s daty (append)
  soubor_RAM.write(cas + str(count) + '\r\n') # zapsani datumu casu a poctu impulzu do souboru v RAMdisku
  soubor_RAM.close()
tento obsah uložte např. do "dest.py", jednoduše ho pak zavoláme python dest.py a už běží

myslim, že je to velice jasné k pochopení jak to pracuje, pokud budete mít čítač na pozici 050 změňtr všechy 0x51 na 0x50. Tento skript stačí pustit po startu systému a už pracuje sám. Stačí pak přes webserver (např. lighttpd) zobrazovat data, to už nechám na každém z vás.

Ještě fotodokumentace


Jak pracuje člunkový srážkoměr ? toto praktické video to osvětlí. Vodovod simuluje déšť :)


sobota 22. února 2014

Měření radiačního pozadí země přes internet


Tak, dneska se podíváme na trochu specialitku.

Jedná se o doplněk k meteostanici  pro měření přírodního radiačního pozadí země a to
intenzimetr IT-65.

Co je intenzimetr IT-65 ?
klikněte zde
a zde

Více o měření radiačního pozadí najdete zde


ukázka funkce


Základem je funční IT-65, pro napájení 3V jsem použil oblíbený čínský měnič, to byla jediná úprava a je plně vratná, kdykoli lze použít přístroj s bateriemi a vyrazit do terénu.

Pro sledování a zpracování impulzů slouží počítač Raspberry a čítač PCF8583 komunikující přes I2C s Raspberry. Funkce je taková, že se spustí pythoní kod a aktivuje se čítač. Přesně po minutě se z něj vyčte hodnota, resetne se a pokračuje dál v čítání. Skript zajistí uložení hodnoty do souboru a pak už se dál zpracovává např. do grafu apod.

Více o zařízení napoví fotky

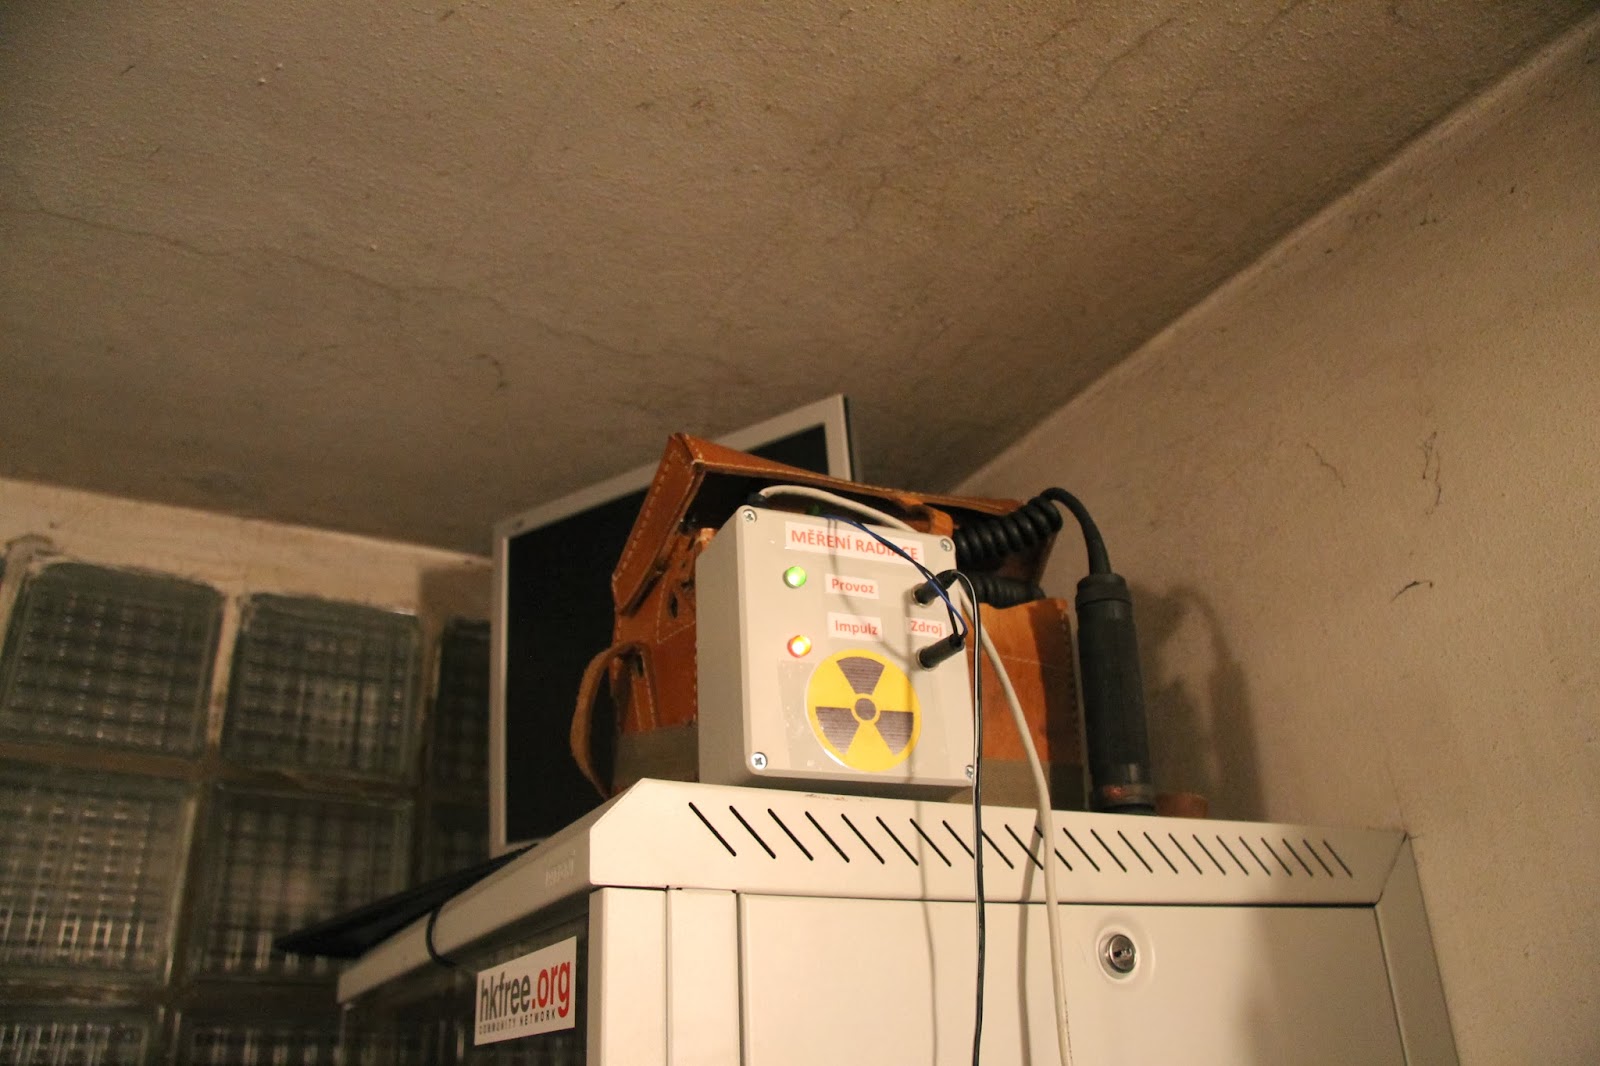
Komplet zařízení, je zcela autonomní, stačí mu pouze zásuvka a připojení k internetu. Na zařízení běží vlastní webserver který zobrazuje aktuální hodnoty

Sonda s GM trubicí, měřící gama záření

Zbytek elektroniky, horní led indikuje činnost, dolní se rozsvítí při impulzu. Lze opticky kontrolovat tzv. "praskání" GM trubice

Případně rovnou odečíst pomocí stupnice v mR/H


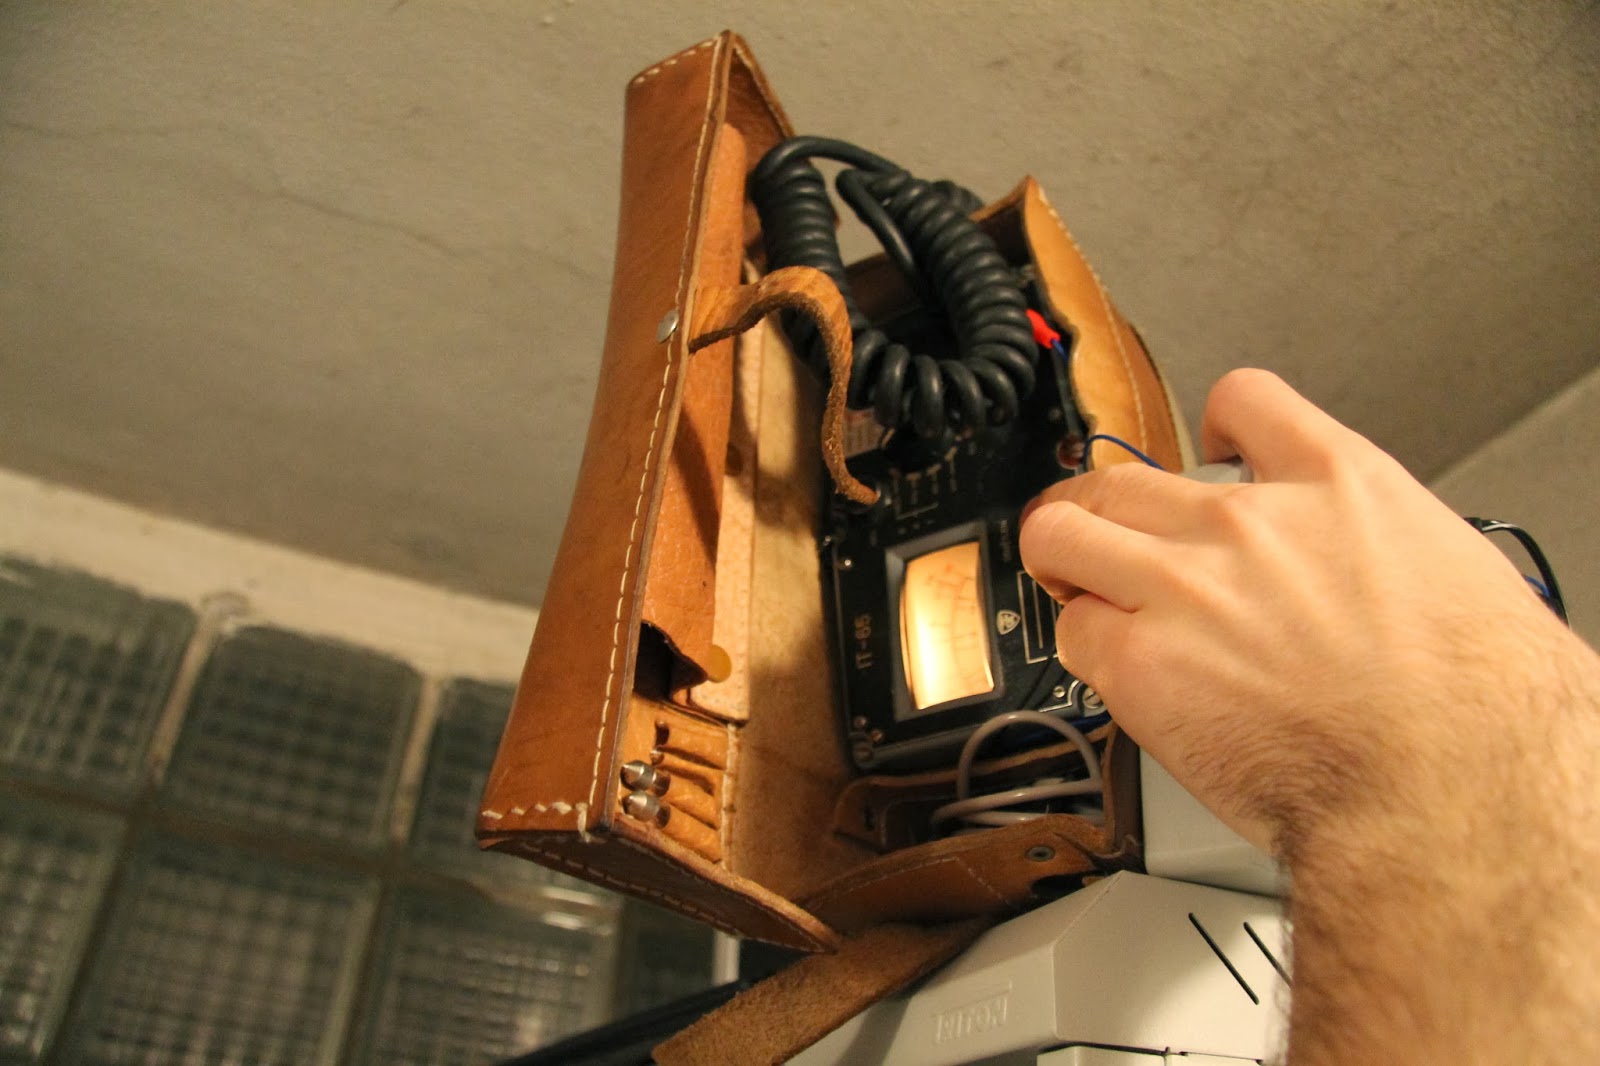
Vnitřek IT-65

Pomocný napájecí měnič 3V

Raspberry, měnič k jeho napájení a čítač impulzů

Budeme časem zpracovávat výstup do grafů a přepočet na další jednotky záření.


pátek 14. února 2014

neděle 2. února 2014

Stepper motor

Pracuje se na novém webu a rozhraní pro webkameru na vodojemu tak zatím vydržte, výsledek bude stát za to.

Mimo to přišla další důležitá součástka na druhou kameru. Obdivuju balení :)


úterý 14. ledna 2014

Akce vodojem, hotovo!

Tak dnes se podařil hlavní cíl tohoto projektu. Podařilo se nám vše namontovat na plánované umístění na vodojemu na novém Hradci Králové  (ukázat na mapy.cz).

Trocha historie místa na kterém je webkamera umístěna.

Vodojem, tyčící se nad městem na kopci sv. Jana, nejvyšším místě v Hradci Králové, představuje jednu z typických dominant města a zajímavou technickou památku.
Věžový vodojem se nachází na kopci sv. Jana. Byl vybudován v letech 1936-37 firmou bratří Papouškové pro tehdy samostnou obec Nový Hradec Králové (i v současnosti pokrývá pouze spotřebu této městské části). Do vodojemu je čerpána voda ze sousedních podzemních vodojemů, v nichž je akumulováno cca 20 000 metrů kubických pitné vody, což se rovná 1,5 denní dávce zásoby vody pro celý Hradec Králové i okolí.
Vodojem připomíná antický sloup, jehož hlavici tvoří výrazná vodní nádrž, zatímco patku vytváří střecha podepíraná po celém obvodu sloupy, pod kterou je umístěn vchod do věže.  Nosná železobetonová konstrukce vodojemu je po celém obvodu dříku obalena hmotou z režného zdiva, v ní jsou na čtyřech místech vertikálně zasazena osvětlovací okna. Středem dříku je vedeno vodovodní potrubí, kolem kterého spirálovitě stoupá schodiště. Stěna nádrže je  hladce omítnuta a je ozdobena třemi plastickými horizontálními pásy. Věž je vybavena dvěmi vyhlídkovými terasami: první je umístěna pod nádrží po obvodu dříku a druhá je na střeše nádrže se zábradlím a lucernou.


sobota 11. ledna 2014

Pokračuji na druhé kameře

Pokračuji v přestavbě. Základní prvky jsou umístěné. Ještě mě čeká vyrobit topení a otáčecí mechanismus.

Černá krabička obsahuje oblíbený magnetometr.


Raspy, driver a připojovací terminál.

Vlevo rozdělovač s usměrňovačem

Powershot SX100IS

Různé měniče pro různé druhy napájení prvků kamery

Senzor osvětlení a SX100IS

Usměrňovač a terminály pro připojení napájení

Pohled na "srdce" kamery.

a "oko" kamery :)


pátek 3. ledna 2014

Práce na druhé kameře

Jelikož odešel G10 a je na opravě, tak v mezičase jsem začal dělat i na původní kameře. Tady vidíte "motherboard" který bude uvnitř :)


neděle 24. listopadu 2013

Testujeme venku

Tak už to běží na test venku, zatím ještě bez otáčení, protože jsem si vlastní blbostí odpálil driver..


čtvrtek 21. listopadu 2013

První celkový test


Tak konečně dorazil zbytek dílů krom relátek pro ovládání naklápění. Upozorním na hlavní měnič 24V 8A který dělá z 32V potřebných 24V pro motor a zbytek měničů.

Největší radost mám z toho, že všechny komponenty spolu komunikují. Vlevo na kabelu je vidět magnetometr a náklonoměr, oba komunikují po I2C sběrnici. Vpředu vlevo od foťáku je modul měřící osvětlení taktéž komunikující přes I2C sběrnici. Na raspim je čidlo teploty měřící teplotu uvnitř kamery. Umíme též pískat a rozsvěcet vpředu za sklem vysoce svítivou diodu pro vzdálenou diagnostiku.

Už teď jde o nejsložitější zařízení jaké jsem kdy postavil, tak snad se to povede dotáhnout do konce :)


První foto testy už brzy...